TAG STORY · 故事期刊
那天,我差點轉身離開黑客松
從航海導航到 Fetscape:有些理解,得開始做才會出現。
TAG Story ·
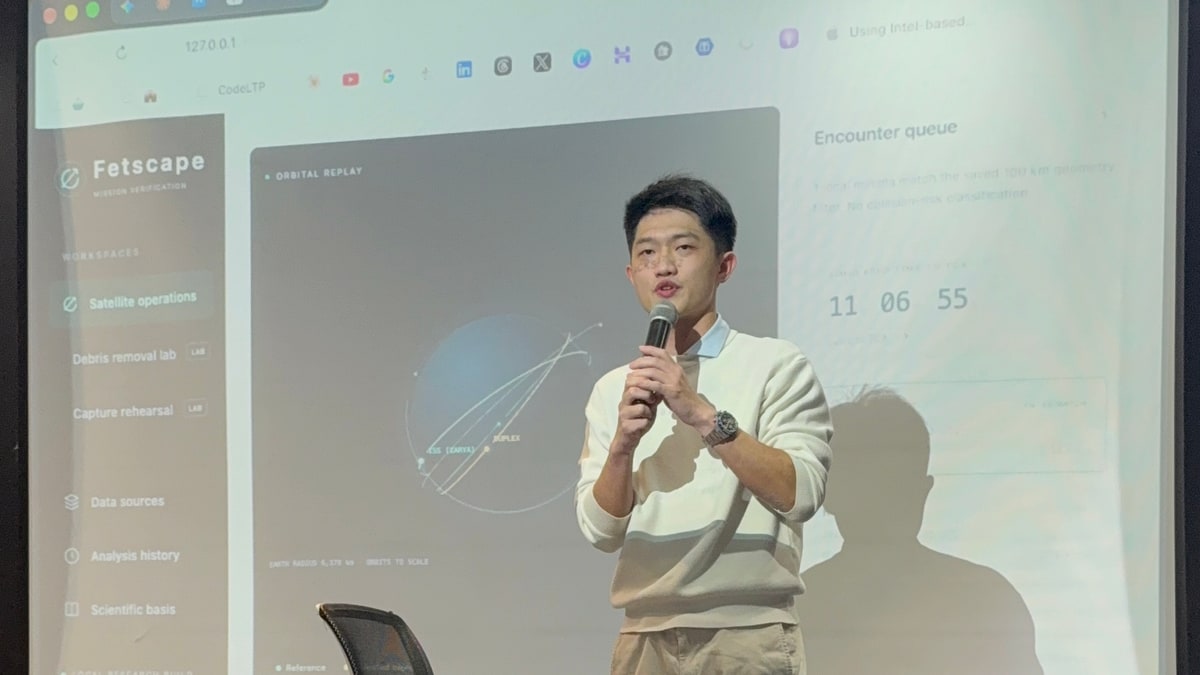
走進黑客松會場之前,我認真想過要不要直接回家。
沒有人會知道我沒參加。不必上台,不必解釋作品,也不會留下任何公開失敗的畫面。這是一個很容易替自己找到理由的選擇。
唯一的問題是,我會知道。
我最後走了進去,帶著緊張,以及一個連自己都還沒完全弄懂的太空點子。
從航海導航,走向陌生的太空
我對航太的興趣,大約從 2024 年申請 MIT Bootcamp 時開始。我的專業其實是航海導航,接觸過雷達、船舶追蹤與導航系統。值班時,要判斷另一個物體怎麼移動、資訊有多可信,以及還剩多少時間可以反應。
這些問題讓我對太空產生好奇,但海事經驗不會自動變成航太專業。船舶操縱面對水流、風與船體反應;衛星則在重力主導的軌道上運動。預測還可能受地球重力場、大氣阻力等因素影響,不能把海上的避碰方法直接搬上去。 NASA 軌道設計說明
我能帶過去的是對相對運動與不確定性的敏感,剩下的得重新學。
活動前將近一週,我一直在想要做什麼。想過不同方向,卻遲遲定不下來。後來,一個問題把那些念頭接在一起:能不能結合已有的導航知識,借助 AI,試著做一個太空產業的東西?
我從衛星防撞、軌道碎片開始讀。研究論文裡有軌道力學、相對速度、座標系,還有看了也不確定自己是否理解的數學。越查,問題反而越多。
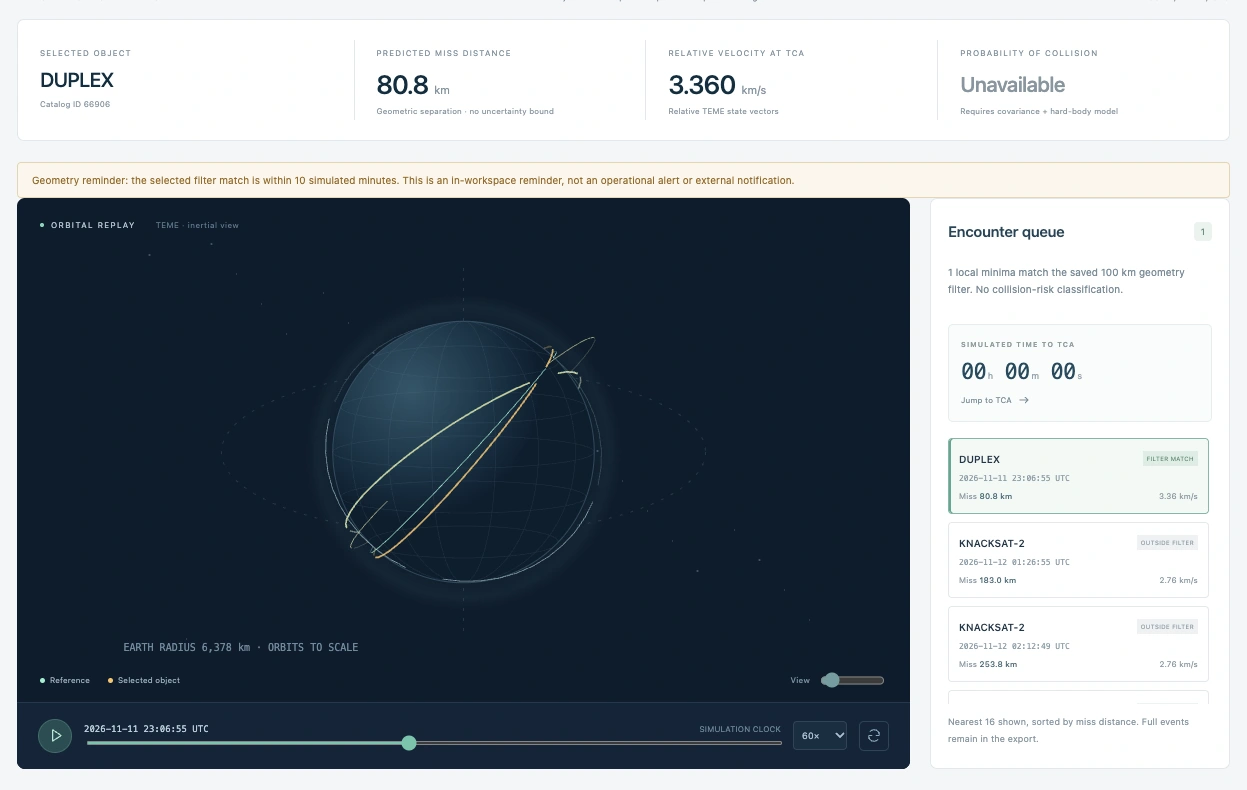
例如,兩條軌跡在畫面上交叉,不代表物體會同時到達交點。即使算出最接近的時刻與距離,要評估碰撞機率,還得知道位置有多不確定、物體有多大。距離是一項幾何結果,不是完整的風險判斷。 ESA 碰撞風險評估說明,§1.3
把問題縮到可以動手
我原本想做衛星碰撞警示或避碰系統。讀到這裡,才比較看得清楚,那不是四小時能負責任地完成的範圍。
於是,我把題目縮成太空垃圾收集的概念演練:先探索軌道運動,再讓使用者操作一艘虛構的清除器,看看接近、對準與捕獲可以如何呈現。這成了 Fetscape。
縮小範圍之後,我終於能說清楚這次要完成什麼。不是替真實衛星決定下一次機動,而是做出能操作、能檢查假設的軟體原型。
賽前已有資料研究與工具試跑,現場則繼續重建、整合。我用 Codex,把軌道驗算、介面、資料與商業研究等工作拆開處理,另外準備 3D 素材,最後接回同一個展示。
程式使用 TypeScript、React 與 Vite 製作介面;本機後端由 Node.js、Fastify 和 SQLite 負責計算服務與紀錄。前後端共用資料格式,讓一筆分析從輸入、計算到畫面,都能追查來源。
軌道數值交給 satellite.js 的 SGP4 模型推算。它把適用的軌道參數轉成指定時間的位置與速度,再由程式尋找兩個物體最接近的時刻。AI 協助開發,沒有代替數學模型猜測衛星在哪裡。 Fetscape 計算方法
捕獲畫面則是另一套模型。我匯入 Meshy 輸出的素材,經 Blender 處理成瀏覽器能載入的 GLB,再用 Three.js 顯示。原始素材沒有骨架動畫,還要另外設定關節、轉軸與動作順序,收集器與機械臂才會動。
我能切換視角、接近目標、啟動捕獲,也能中止撤離。但場景裡的運動與鎖定仍是簡化演練,沒有驗證真實接觸力、感測器或抓住物體後的動量交換。軌道分析、推力下降研究與捕獲畫面也各有模型,不能因為放在同一個介面,就當成完整可靠的太空系統。
AI 縮短了查資料、寫程式與修改的來回,卻沒有替我消除這些界線。程式能跑、測試通過,跟真的能執行任務,是不同的問題。
三套模型,共用一個介面
三條獨立路徑 | 輸入 → 模型 → 輸出 |
|---|---|
01 | 公開 GP/TLE 軌道參數 |
02 | 合成量測與推力故障 |
03 | GLB 概念模型與合成狀態 |
三條路徑各自回答不同問題。介面把它們放在一起,不代表已形成經驗證的整合飛控系統。
螢幕上的兩個半小時
照我的記憶,當晚大約做了兩個半小時,我們有了能展示的版本。
螢幕上,清除器、目標與操作介面終於放在一起。我可以換一個視角,改變接近方式,再看畫面怎麼回應。原本只能用文字解釋的構想,開始有了可以指出、可以修改的形狀。
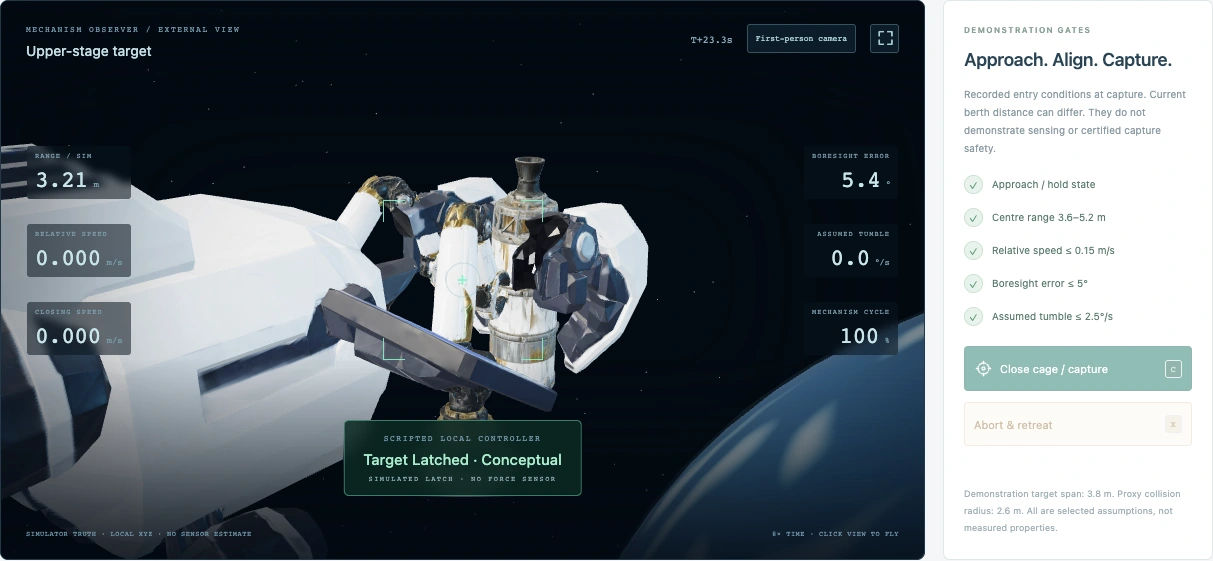
那個瞬間很過癮。問題當然沒有解完,但我開始看得見,自己到底在問什麼,下一步又缺什麼。
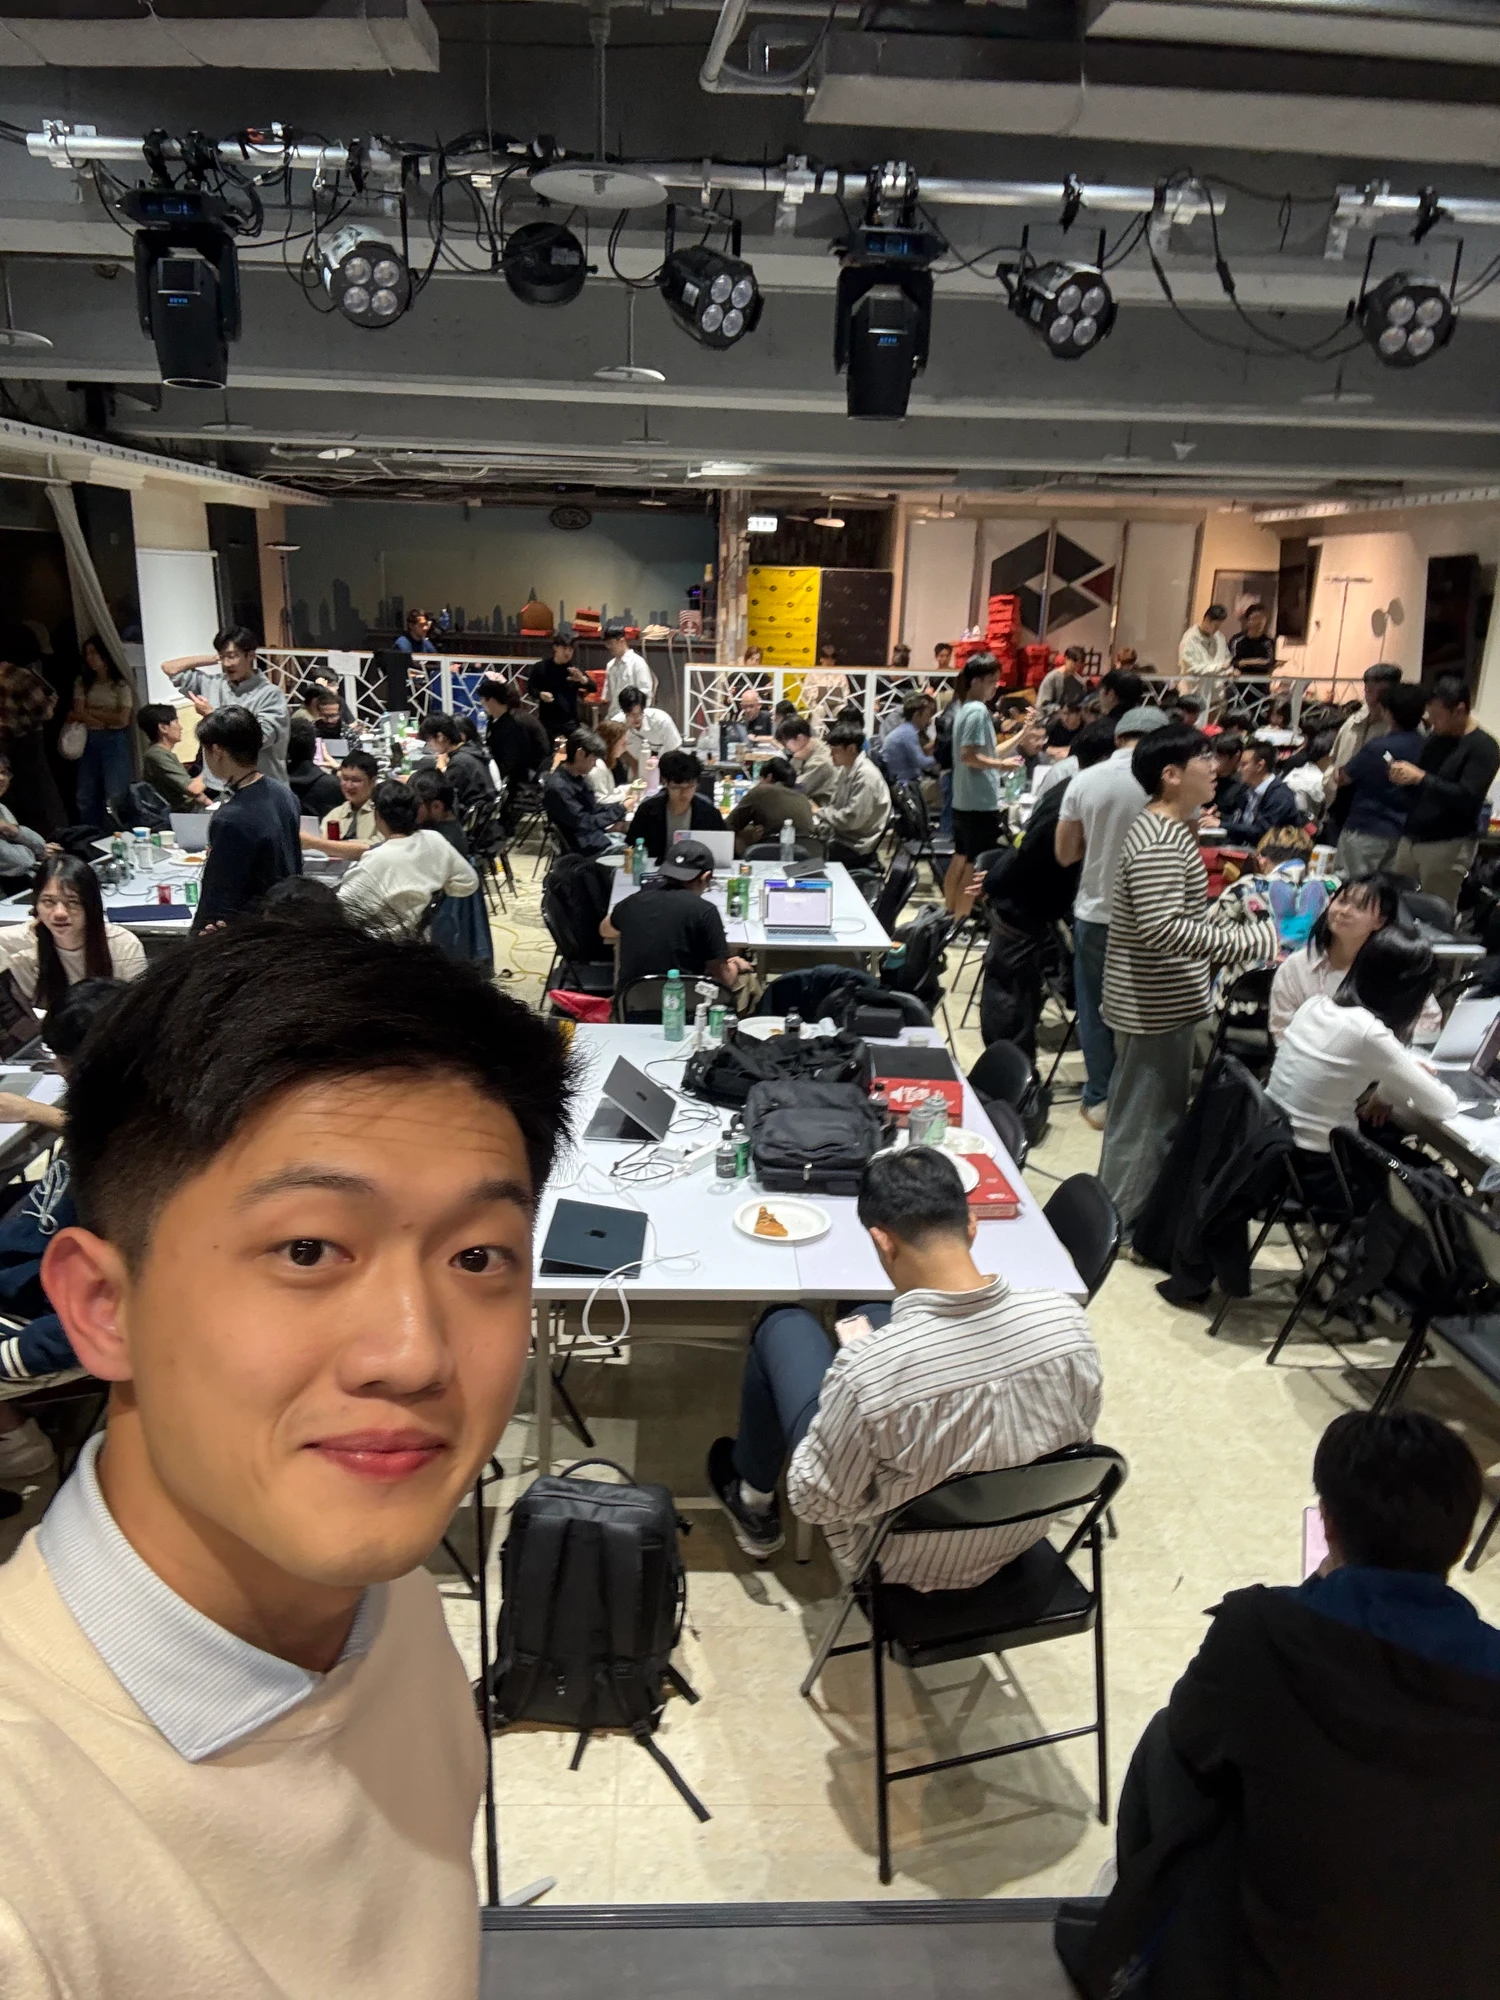
會場裡,其他人也在各自推進作品。有人的方向比較明確,有人到了現場還在摸索。每個人背景不同,一聊起正在做的東西,都能感受到那股投入。
我還看到有團隊在活動中把軟體賣出去了。這件事真的很猛。我不知道那筆交易後來發展如何,但至少在那個晚上,一個作品已經進到真實的客戶互動裡。
帶著不確定,繼續做
這也讓我重新看待進場前的緊張。我一直希望先知道自己懂不懂、做不做得出來,再決定要不要參加。可是有些答案,就是得動手之後才會出現。
當然,先做不是所有情境都適用。真正的航行與太空任務需要專業、準備與風險管理。這次我能帶著不確定開始,是因為範圍被限制在電腦裡:能停下來、能修改,也能把錯誤留下來檢查。
經營公司仍然需要銷售、營運與反覆修正問題。那些工作把承諾交付給客戶,我沒有因此變得不重視它們。只是,穩定執行之外,也可以替一個尚未理解的問題,留下一段有界限的探索時間。
謝謝 c0mpiled、Transpose Platform 與 YC Startup School,以及讓這場活動成真的 James Tan、Jacob Yeum 和所有參與者。
我沒有得獎,也沒有在那晚變成航太工程師。但走出會場時,我比站在外面猶豫的自己,更知道這個點子能做什麼、還不能做什麼。
別等到不害怕,才開始行動。
如果那天我真的離開,沒有人會知道。但我也不會知道,那個想了很久的念頭,原來可以走到這裡。